


Технологията на заваръчния робот е приложението на промишлена роботна технология в областта на заваряването. Той може да контролира действието на заваръчния край и процеса на заваряване едновременно според предварително зададената програма, която може да бъде препрограмирана в различни случаи. Целта на приложението му е да подобри производителността на заваряване, да подобри стабилността на качеството и да намали разходите.
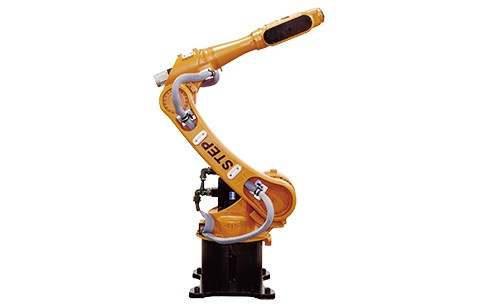
Технологията на заваръчния робот е приложението на промишлена роботна технология в областта на заваряването. Той може да контролира действието на заваръчния край и процеса на заваряване едновременно според предварително зададената програма, която може да бъде препрограмирана в различни случаи. Целта на приложението му е да подобри производителността на заваряване, да подобри стабилността на качеството и да намали разходите.
Заваръчен робот няколко тенденции и техники
1, цена на производителността на робота: производителността на робота продължава да се подобрява (висока скорост, висока прецизност, висока надеждност, лесна работа и поддръжка), а цената на една машина продължава да намалява. С бързото развитие на микроелектронната технология и прилагането на широкомащабни интегрални схеми, надеждността на роботизираната система е значително подобрена.
2. Технология за управление на множество агенти: Това е нова област на изследване на роботи в момента. Този документ основно изучава групова архитектура с множество агенти, взаимна комуникация и механизъм за преговори, възприятие и методи на обучение, моделиране и планиране, контрол на груповото поведение и т.н.
3. Технология за виртуален робот: Ролята на технологията за виртуална реалност в роботите е разработена от симулация и репетиция до контрол на процеса, като например да накара оператора на дистанционния робот да почувства, че е в отдалечената работна среда, за да манипулира робота. Въз основа на мултисензорна, мултимедийна, виртуална реалност и технология за присъствие се реализира виртуална телеоперация и взаимодействие човек-компютър на роботи.
Висока ефективност, автоматизация, гъвкавост и интелигентност са тенденциите за развитие на интегрирането на система за заваръчни роботи. Те преживяват развитието на обучение с един робот, регенериращо към интелигентни гъвкави работни станции с много сензори или работни групи с множество роботи или дори цели фабрични производствени линии. В процеса на заваряване с роботи, за да се гарантира стабилността на процеса на заваряване и качеството на заваряване, е необходимо да се контролира процесът. Броят на параметрите, засегнати от управлението на процеса на заваряване на робота, физическото количество и т.н.
За измерване на тези параметри са необходими не само голям брой сензори, но и голямо разнообразие от сензори. От гледна точка на предназначението на приложението сензорите могат да бъдат разделени на две категории: вътрешният сензор, използван за измерване на състоянието на самия заваръчен робот, и външният сензор, инсталиран на робота за някаква операция (като активно проследяване на заваръчния шев). Вътрешните сензори включват: азимут, сензор за гледна точка, скорост, сензор за ъглова скорост, сензор за ускорение и др. Външните сензори включват: визуален сензор, сензор за сила, тактилен сензор, сензор за близост и др.
За да се гарантира качеството на заваряването, сензорът за проследяване на заваръчните шевове и сензорът за контрол на проникването също са външни сензори, сред които заваръчният робот за проследяване на заваръчните шевове, върху който се фокусираме.
Съставът и принципът на работа на инструмента за проследяване на заваръчни шевове
Weld tracker, псевдоним заваръчен тракер, система за проследяване на заварки, оборудване за проследяване на заварки и т.н. Неговата функция е автоматично да открива и автоматично регулира позицията на заваръчния пистолет в процеса на заваряване, така че да е лесно винаги да се следва позицията на заваряване при заваряване, разстоянието между заваръчния пистолет и детайла винаги е постоянно, така че да се гарантира качеството на заваряване, да се подобри ефективността на заваряване и да се намали интензивността на труда. Ако при заваряване няма тракер за заваряване, заварчикът трябва непрекъснато да наблюдава позицията на заваръчния пистолет, да проверява дали заваръчният пистолет се отклонява от позицията на заваръчния шев, разстоянието между двете не се променя, ако се установи, че се отклонява от заваръчния шев или разстоянието между заваръчния пистолет и детайла се променя, тогава заварчикът трябва ръчно да настрои заваръчния пистолет обратно, така че интензивността на труда на заварчика да е много голяма, особено в случай на горещо лятно време и не може да духа електрически вентилатори, тези сурови условията увеличават интензивността на труда на заварчика, в допълнение към необходимостта от силно чувство за отговорност на заварчика, в противен случай ще има проблеми с качеството на заваряване.
Съставът на устройството за проследяване на заваръчния шев: Устройството за проследяване на заваръчния шев се състои главно от три части: механичен механизъм за регулиране (плъзгач), сензор за откриване на позицията на заваряване и електрически контрол (контролер). Сензорът се използва за откриване на позицията на заваръчния шев в реално време, а контролерът се използва за получаване на сигнала от сензора и след това след анализ и обработка скейтбордът се задвижва, за да регулира позицията на заваръчния пистолет. Скейтбордът е електрически регулиращ механичен задвижващ механизъм.
Принципът на работа на устройството за проследяване на заваръчния шев: сензорът открива дали има някакво отклонение в позицията на заваръчния шев и след това изпраща сигнала за отклонение към контролера, който управлява плъзгащата се плоча, за да регулира позицията на заваръчния пистолет след анализ и обработка. Метафорично, сензорите са очите на заварчика, контролерите са мозъците на заварчика, а скейтбордовете са ръцете на заварчика.
Програмиране на заваръчен пистолет за заваръчен робот
За да могат заваръчните роботи да получат добър заваръчен ефект, в допълнение към хардуерните съоръжения, като поддържащ робот заваръчен пистолет, устройство за почистване на пистолети и друго оборудване, доброто програмиране също е от съществено значение, доброто програмиране трябва да обърне внимание на следните стъпки.
1. Изберете подходяща последователност на заваряване. За да намалите заваръчната деформация, дължината на пътя на заваръчния пистолет, за да установите последователността на заваряване.
2. Преходът в пространството на заваръчния пистолет изисква кратка, плавна и безопасна траектория на движение.
3. Оптимизиране на параметрите на заваряване. За да се получат най-добрите параметри на заваряване, бяха направени работни образци за заваръчен експеримент и оценка на процеса.
4. Разумно положение на позиционера, позицията на заваръчния пистолет, заваръчния пистолет спрямо позицията на съединението. След като детайлът е фиксиран върху машината за подравняване, ако заваръчният шев не е идеалната позиция и ъгъл, се изисква постоянно да се регулира машината за подравняване при програмиране, така че заваръчният заваръчен шев в съответствие с последователността на заваряване да достигне хоризонтална позиция , в същото време за постоянно регулиране на позицията на оста на робота, разумно определяне на относителната позиция на съединението на заваръчния пистолет, ъгъл и дължина на заваръчната тел. След като се определи позицията на детайла, позицията на заваръчната горелка спрямо фугата може да се наблюдава с очите на програмиста, което е трудно. Това изисква програмистите да са добри в обобщаването и натрупването на опит.
5. Въведете навреме програмата за почистване на пистолета. След като напишете определена продължителност на програмата за заваряване, трябва да се вмъкне във времето програма за почистване на пистолета. Може да попречи на заваръчните пръски да блокират заваръчния пламък и проводимата дюза, да гарантира почистването на заваръчния пистолет и да подобри експлоатационния живот на пламъка.
6. Програмирането като цяло не може да бъде въведено в една стъпка, постоянното проверяване и модифициране в процеса на заваряване на робота, коригиране на параметрите на заваряване и отношението на заваръчния пистолет ще формира добра програма.
С развитието на технологиите хората имат все по-високи изисквания към качеството на заваряване. Автоматизираното производство трябва да намали работната сила, да подобри консистенцията на продукта, да подобри качеството на продукта, по-подходящо за широкомащабно производство, да намали производствените разходи, да подобри ефективността на производството. Разбира се, предимствата на заваръчните роботи надхвърлят това. С непрекъснатото развитие на технологията за автоматизация на заваряването, заваръчният робот вместо ръчна работа ще бъде все по-очевиден, което е и бъдещата тенденция на развитие. Използването на заваръчни роботи за завършване на заваръчните работи може значително да подобри качеството на продуктите и корпоративния имидж, да намали до известна степен разходите за труд, за предприятията изборът на заваръчни роботи, които да заменят ръчно, несъмнено е правилният избор!